目录 更新时间:2026-09-30 16:23
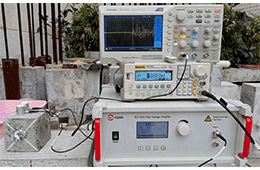
【概述】西湖大学研究团队使用ATA-7050高压放大器,搭建实验测试系统。实验名称:介电弹性体驱动器性能研究研究方向:介电弹性体驱动器实验设备:ATA-7050高压放大器、信号发生器等。实验内容:提出一种梯度磁场驱动的直线型磁性微球游动机器人。通过分析低雷诺数流体环境下磁性微球所受磁驱动力与流体黏滞阻力,推导得到该直线型微机器人的运动速度方程。利用磁驱动系统对磁微球基机器人进行实验验证与轨迹驱动控制。实验过程:图:实验系统实物图本次实验依托由信号发生器、Aigtek的ATA-7050高压放大器搭建完整电致驱动平台,为介电弹性体提供稳定高压,研究介电弹性体薄膜的驱动电压、响应速度、频率带宽、循环稳定性,为低电压软体机器人开发提供实验数据支撑。实验组成:1... ... 查看全文>

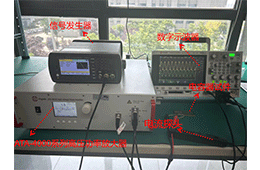
【概述】国防科技大学研究团队使用ATA-7100高压放大器,搭建介电弹性体驱动器实验平台。实验名称:柔性介电弹性体驱动器及微爬行机器人研究实验研究方向:介电弹性体柔性驱动技术实验设备:ATA-7100高压放大器、信号发生器,示波器、高速相机等。实验内容:利用安泰ATA-7100高压放大器对柔性介电弹性体驱动器及基于该类型驱动器的微爬行机器人进行电压信号激励,使介电弹性体驱动器发生形变产生一定的位移输出。此外,基于该介电弹性体驱动器电致变形原理构建微爬行机器人实现直线运动能力。实验过程:图:实验系统图利用亚克力刚性框架将进行了一定程度预拉伸的介电弹性体层固定。上下覆盖面积小一圈的柔性电极,通过电极线和铜片电极与功率放大器输出端连接。高压开启状态,圆形柔性... ... 查看全文>

【概述】某研究团队使用高压放大器,搭建软机器人实验系统。实验名称:介电弹性体肌肉制成的受水蛭启发的软机器人研究研究方向:水蛭运动的特点是吸盘附着和身体收缩交替,在复杂地形上提供了高度的适应性和稳定性。在此,首次提出了一种受水蛭启发的摩擦电软机器人,能够进行两栖运动、攀爬和负重爬行。开发了一种高性能的摩擦电仿生机器人系统,用于驱动和控制电响应软体机器人。爬行机器人因其对不同环境的特殊适应性而受到了相当大的关注,并应用于环境监测、勘探生物医学和设备检查。尽管许多刚性爬行机器人,包括轮式、跟踪和legged变体,它们能够为精细的操作或重型举重提供精确的控制和高有效载荷能力,它们对由刚性关节组成的复杂机构的依赖限制了它们穿越复杂地形的能力。与刚性机器人相比,软... ... 查看全文>
【概述】本研究中使用Aigtek安泰ATA-7050高压放大器,搭建介电弹性体驱动器性能测试系统,为该驱动系统的优化、实际应用部署及控制策略调整提供数据支撑与技术参考。实验名称:偏置型多层介电弹性体驱动器性能测试分析研究方向:偏置型介电弹性体驱动器、静态性能、动态性能、柔性驱动、瞬态响应实验目的:通过搭建位移驱动测试平台,采用静态和动态测试法评估偏置型多层介电弹性体驱动器的核心性能,为该驱动系统的优化、实际应用部署及控制策略调整提供数据支撑与技术参考。测试设备:信号发生器、ATA-7050高压放大器、激光位移传感器、NI数据采集系统、计算机、偏置型多层介电弹性体驱动器等。图1:试验平台示意图实验过程:搭建含信号发生器、高压放大器、激光位移传感器及数据采... ... 查看全文>

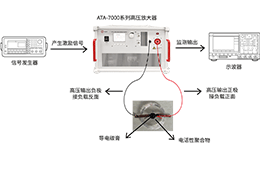
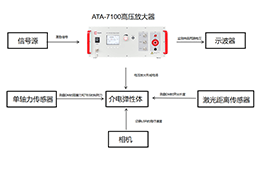
介电弹性体被认为是最有前途的“人工肌肉”材料,广泛应用于软体机器人、智能假肢、触觉传感器、盲文显示、光学器件、航空航天以及能量收集等领域。介电弹性体的工作原理主要基于其压电效应和介电特性,将输入信号通过放大器放大,从而驱动介电弹性体产生电场,电场的变化会导致介电弹性体内部电荷分布的改变,进而引发其形变或产生机械运动。 安泰电子ATA-7000系列是一款理想的可放大交、直流信号的高压放大器,单端输出40kVp-p(±20kVp)高压,可以驱动各种高压型负载,能够赋能介电弹性体研究实验实现新突破! 应用案例一:介电弹性体驱动实验 图:介电弹性体驱动实验实验框图 实验过程:信号源输出0-3V频率为1-10Hz的正弦波电压信号,输出到功率放大器中,... ... 查看全文>

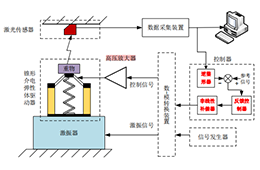
实验名称:基于逆整形的锥形介电弹性体隔振性能验证 测试设备:高压放大器、信号发生器、激光传感器、锥形介电弹性体驱动器、激振器、电脑等。 实验过程: 图1:基于逆整形控制的锥形介电弹性体主动隔振系统示意图 搭建如图1所示的隔振系统,采用丙烯酸和碳膏制作锥形介电弹性体驱动器,给与一定的预拉伸率和附加质量。刚性支撑结构将介电弹性体驱动器与激振器刚性连接,由信号发生器给出不同的激振信号,控制器为基于逆整形的主动隔振控制器,控制器由平方根非线性补偿器、PID反馈控制器和A-EID逆整形器组成。控制信号通过高压放大器进行放大,以电压信号的形式施加到锥形介电弹性体驱动器上。由激光位移传感器和数据采集装置将输出的位移信号同时反馈给电脑和控制器,反馈信号输入... ... 查看全文>
实验名称:圆柱驱动器的设计与性能测试 研究方向:基于介电弹性体的工作原理,设计了一种圆柱驱动器,在理论分析、结构设计、加工制作和具体应用等方面进行了阐述与分析。以VHB4910薄膜为介电弹性体材料,采用超弹性模型--Yeoh模型和Ogden模型,分别对圆柱驱动器的电致变形过程构建数学理论模型,分析了预拉伸率、加载电压等因素对驱动器的驱动性能(轴向应力、电致变形能力)的影响。以VHB4910薄膜为介电弹性体材料,采用超弹性模型--Yeoh模型和Ogden模型,分别对圆柱驱动器的电致变形过程构建数学理论模型,分析了预拉伸率、加载电压等因素对驱动器的驱动性能(轴向应力、电致变形能力)的影响。并且为了研究圆柱驱动器的安全可靠的工作空间,从热力学理论Hel... ... 查看全文>
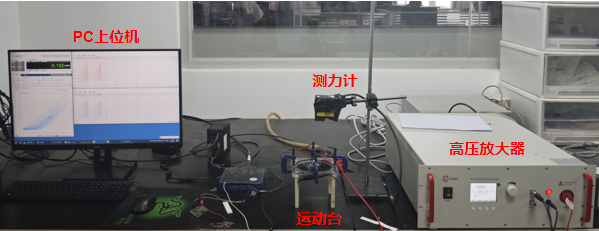
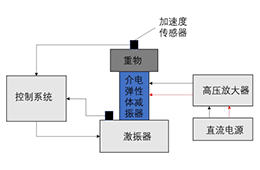
实验名称:介电弹性体减振器隔振实验 测试设备:高压放大器、介电弹性体减振器、激振器、直流电源、加速度传感器等。 实验过程: 图1:隔振实验平台 验测试平台如图1所示,由两个加速度传感器、一个振动台、一个高压放大器、一个直流电源、一个介电弹性体减振器、一个数值分析系统组成。介电弹性体减振器下部通过专用夹具和激振器连接在一起,激振器上固定有加速度传感器,用于采集激励端的位移信号;介电弹性体上端固定了一个重物,重物上固定有另一个加速度传感器,用于采集隔振保护端的位移信号。 试验测试平台可根据需要对激励台的输出设置不同的激振频率、激励幅值、激励信号类别等参数。进行测试时,根据激励信号,激振台对介电弹性体减振器进行激振,介电弹性体减振器下端随激励台... ... 查看全文>
西安安泰电子科技有限公司(Aigtek)是国内领先从事测量仪器研发、生产和销售的高科技企业!
产品推荐
猜你喜欢